Bài viết
Bài viết cá nhân
Humanoid hay Robot hình người – Chúng sở hữu những công nghệ gì?
👤 cuongnguyen📅 21/08/2026⏱ 22 phút đọc
Trong bài viết này(15 mục)⌄
- Humanoid hay Robot hình người – Chúng sở hữu những công nghệ gì?
- Physical AI: khi AI phải chịu hậu quả của vật lý
- Kiến trúc cơ bản: giác quan, bộ não và cơ bắp
- VLA: bộ não nối Vision, Language và Action
- Giác quan đa phương thức: robot phải nhìn, chạm và tự biết mình đang ở đâu
- Actuator và cơ khí: nơi phần mềm gặp giới hạn cứng
- Robot học kỹ năng bằng cách nào?
- Vì sao nhà máy và logistics sẽ đi trước nhà riêng?
- Những rào cản chưa thể né
- Câu hỏi thường gặp
- Humanoid Robot khác gì cánh tay robot công nghiệp truyền thống?
- Mô hình VLA có hoạt động khi mất Internet không?
- Vì sao bàn tay robot khó chế tạo?
- Robot hình người có sớm phổ biến trong gia đình không?
- Có nên tin các video demo Humanoid Robot?
Humanoid hay Robot hình người – Chúng sở hữu những công nghệ gì?
Humanoid Robot đang có một chu kỳ hype rất quen thuộc: video lan truyền trước, kỳ vọng tài chính theo sau, rồi thị trường bắt đầu hỏi câu khó nhất: con robot này có làm việc ổn định qua nhiều ca, trong một môi trường lộn xộn, với chi phí chấp nhận được hay không?
Tôi cho rằng năm 2026 là lúc câu hỏi đó nghiêm túc hơn hẳn vài năm trước. Robot hình người đã đi từ các màn biểu diễn đẹp trong phòng lab sang thử việc ở dây chuyền sản xuất. Khoảng cách giữa hai việc này cực lớn. Một robot mở cửa hoặc gấp áo trong video chưa nói được nhiều. Một robot xử lý linh kiện lặp lại, giữ dung sai, không làm gián đoạn dây chuyền và không cần kỹ sư đứng cạnh mới đáng để doanh nghiệp trả tiền.
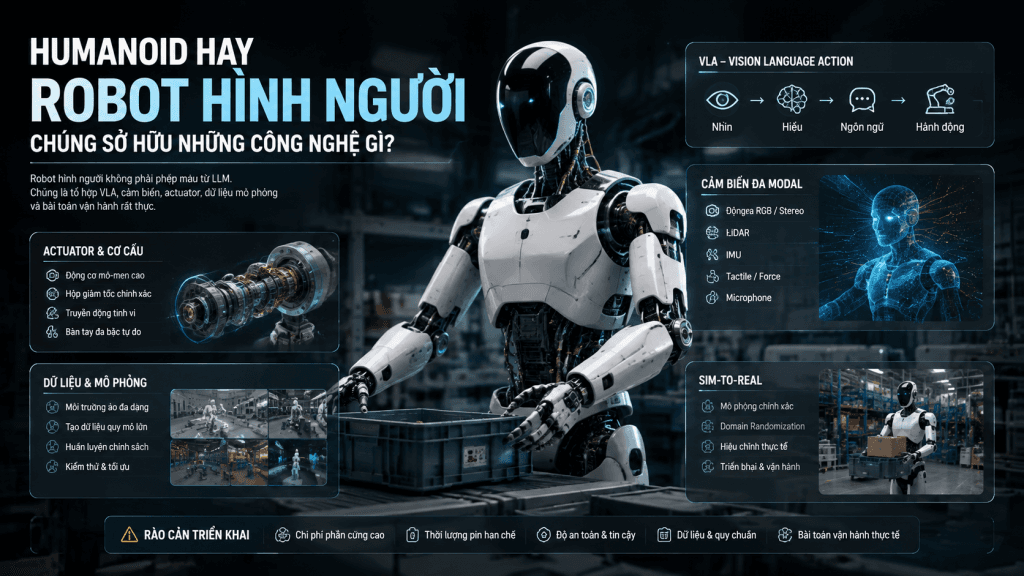
Điều thú vị là Humanoid Robot không có một “công nghệ thần kỳ” nào. Nó là điểm giao của nhiều lớp kỹ thuật vốn từng phát triển khá rời rạc: Computer Vision, LLM, điều khiển học, cơ điện tử, cảm biến lực, mô phỏng vật lý, học tăng cường và hạ tầng tính toán tại biên. Thiếu một mảnh, cả hệ thống có thể thất bại rất bình thường: hiểu lệnh tốt nhưng làm rơi đồ; tay khéo nhưng không biết vật trước mặt là gì; chân giữ thăng bằng nhưng không đủ pin để hoàn thành ca làm.
Bài này không cố bán giấc mơ robot giúp việc. Tôi muốn bóc từng lớp bên trong Humanoid Robot để trả lời một câu thực dụng hơn: nó đang làm được gì, dựa vào những công nghệ nào, và điểm nào vẫn chưa đủ chín để chúng ta tin mọi lời quảng cáo.
Physical AI: khi AI phải chịu hậu quả của vật lý
Physical AI, hay AI hiện thân, là cách gọi cho hệ AI có khả năng cảm nhận và hành động trong thế giới vật lý. Khác với chatbot có thể trả lời sai rồi xin lỗi ở tin nhắn sau, robot sai một thao tác có thể làm rơi linh kiện, va vào người, làm kẹt thiết bị hoặc dừng một quy trình sản xuất.
Đây là khác biệt quan trọng nhất. LLM giỏi dự đoán token tiếp theo. Humanoid Robot phải dự đoán hậu quả của lực, ma sát, quán tính, độ trễ sensor, sai số cơ khí và những thay đổi rất nhỏ của môi trường. Nói “hãy nhặt chiếc cốc” thì dễ. Robot phải nhận ra cốc ở đâu, ước lượng chiều sâu, chọn tư thế tiếp cận, tính lực nắm phù hợp, điều khiển nhiều khớp cùng lúc, rồi sửa sai nếu chiếc cốc trượt khỏi tay.
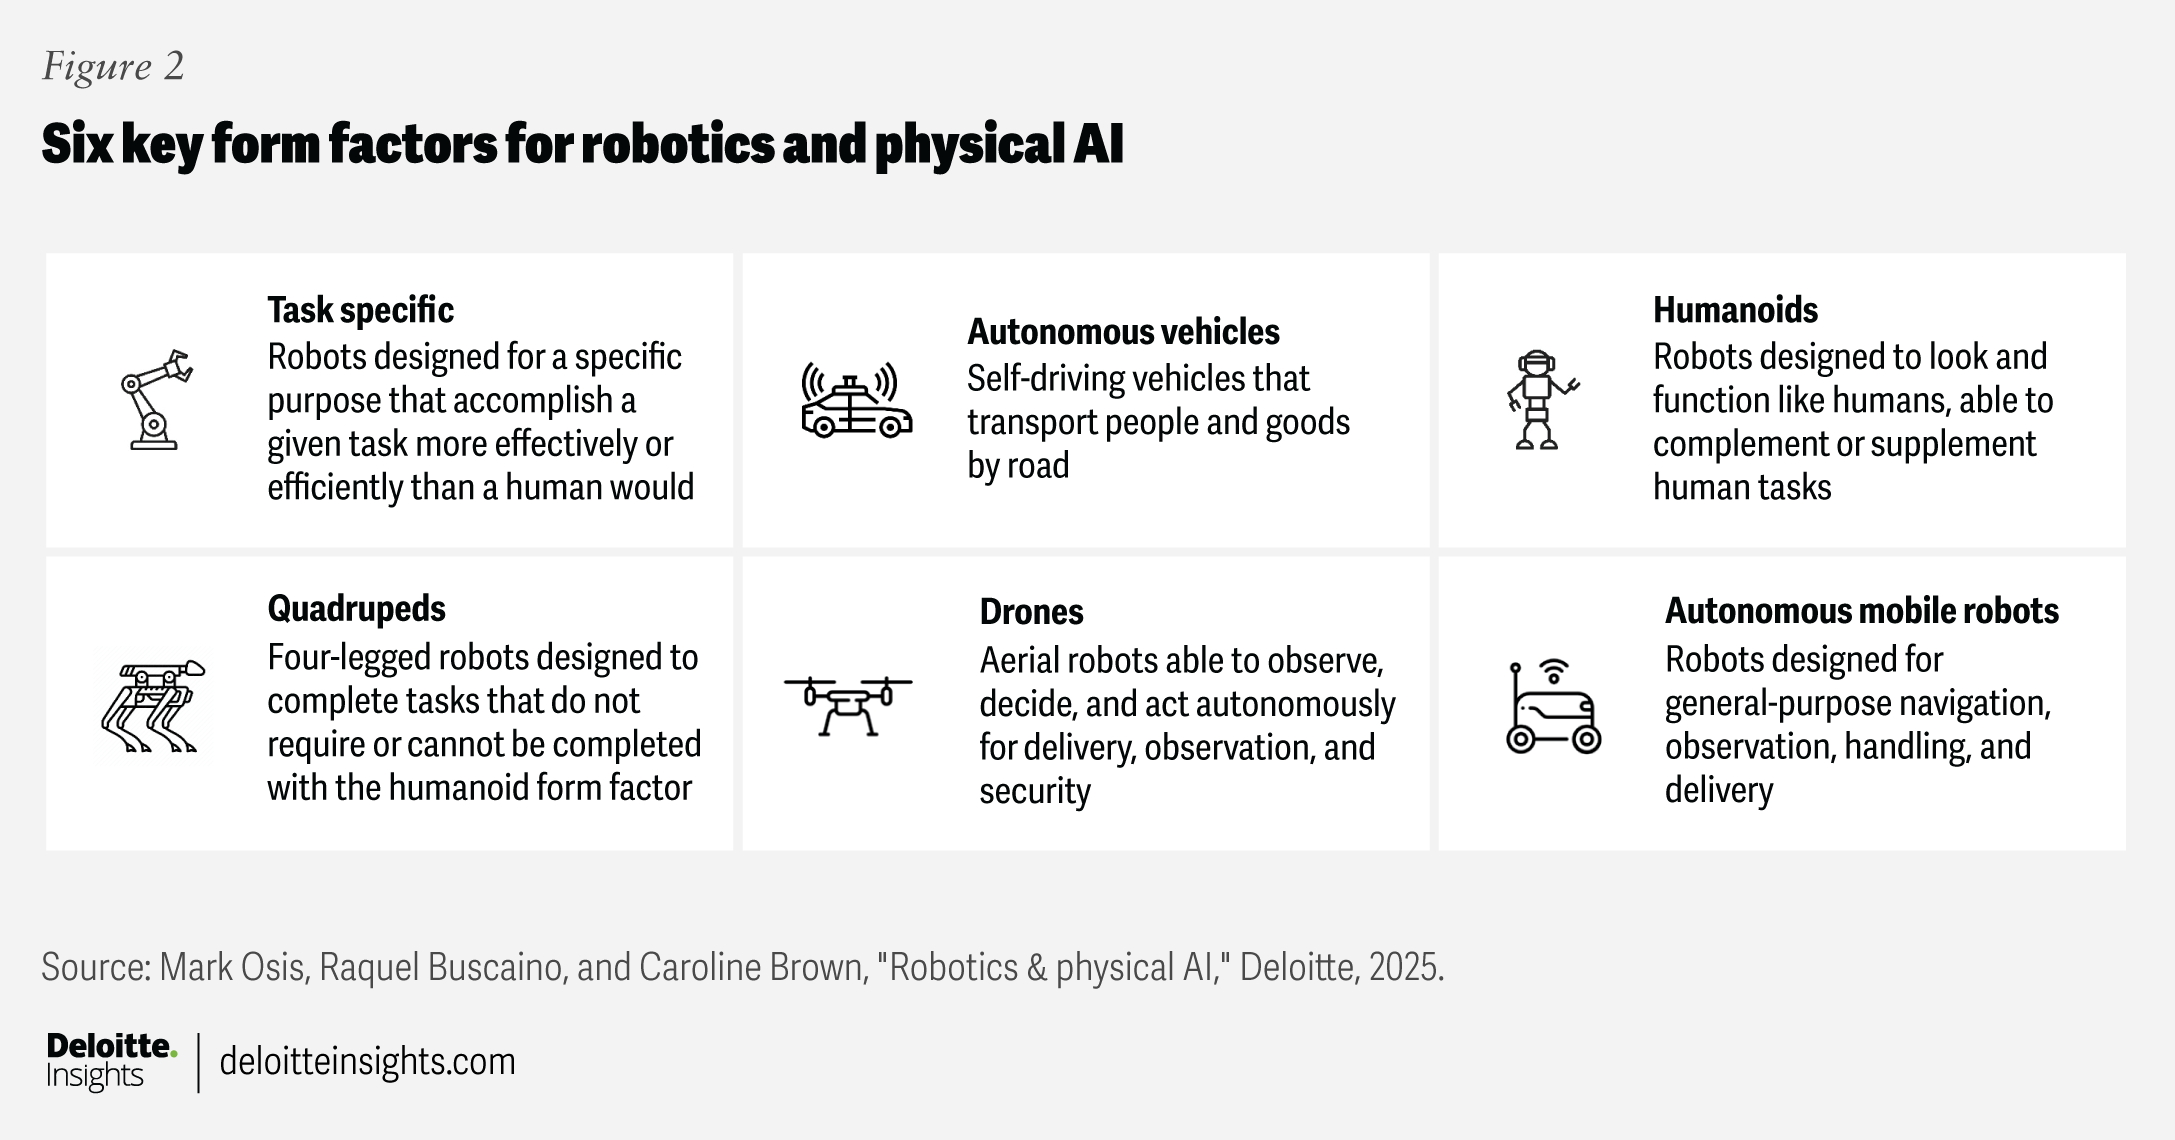
Hình thái nhân hình có một lợi thế khá thực dụng: thế giới của chúng ta được thiết kế cho con người. Kệ hàng, tay nắm cửa, dụng cụ, cầu thang, xe đẩy, bàn thao tác và dây chuyền hiện hữu không cần sửa lại quá nhiều nếu robot có tay, chân và tầm với tương tự người. Nhưng đây cũng là cái bẫy của ngành. Nhân hình không phải hình dạng tối ưu cho mọi việc. Một cánh tay robot cố định vẫn hợp lý hơn nhiều ở tác vụ cực lặp lại trong không gian đã chuẩn hoá. Robot có bánh xe thường tiết kiệm năng lượng hơn robot hai chân.
Vì vậy, tôi không xem Humanoid Robot là kẻ thay thế toàn bộ robot công nghiệp. Tôi xem nó là lớp máy tự động linh hoạt hơn, được nhắm vào những nơi con người đang làm các việc lặp lại trong hạ tầng vốn đã xây cho con người.
Động lực kinh tế phía sau là có thật. Theo Deloitte Tech Trends 2026 và các nghiên cứu được dẫn từ Goldman Sachs, chi phí phần cứng chế tạo robot nhân hình đã giảm hơn 40% trong giai đoạn 2023-2024. Mức chi phí trung bình 35.000 USD năm 2025 được dự báo có thể xuống vùng 13.000–17.000 USD mỗi robot trong thập kỷ tới. UBS dự báo thị trường Humanoid Robot đạt 30–50 tỷ USD, với 2 triệu robot vào năm 2035; xa hơn, quy mô có thể lên 1,4–1,7 nghìn tỷ USD và 300 triệu robot vận hành vào năm 2050.
Các con số dự báo luôn cần được đọc với thái độ lạnh. Chúng không phải doanh thu đã xảy ra. Chúng phản ánh một giả định lớn: chi phí phần cứng tiếp tục đi xuống, phần mềm tiếp tục học nhanh hơn, và doanh nghiệp tìm được những Workflow đủ ổn định để triển khai. Nhưng việc giá phần cứng giảm là điều đáng chú ý, bởi Humanoid Robot trước đây thường chết ngay ở bài toán đơn giá.
Kiến trúc cơ bản: giác quan, bộ não và cơ bắp
Cách dễ nhất để có mental model đúng về Humanoid Robot là bỏ qua lớp vỏ giống người và nhìn nó như một vòng lặp kín gồm ba tầng: cảm giác, nhận thức và hành động.
- Sensory: camera, tactile sensor, LiDAR, IMU, sensor lực và mô-men xoắn thu dữ liệu từ môi trường lẫn cơ thể robot.
- Brain: các mô hình AI diễn giải dữ liệu, hiểu lệnh, xây dựng nhận thức không gian, chọn hành động và phát hiện tình huống bất thường.
- Actuation: motor, gearbox, ball screw và các bộ điều khiển biến quyết định phần mềm thành lực và chuyển động ở khớp.
Ba tầng này giao tiếp liên tục. Camera nói với bộ não rằng vật thể nằm lệch về bên trái. Bộ não lệnh cho tay đưa ra một quỹ đạo. Sensor lực báo lực nắm đang quá cao. Bộ điều khiển sửa lệnh ngay trong lúc tay tiếp tục di chuyển. Đây không phải pipeline kiểu “nhìn xong rồi mới nghĩ xong rồi mới làm”. Trong thế giới thật, mọi thứ diễn ra song song và phải lặp rất nhanh.
Robot truyền thống thường dựa nhiều vào máy trạng thái và mã C++ tĩnh. Kỹ sư xác định sẵn các trạng thái, điều kiện chuyển đổi và quỹ đạo. Cách đó rất tốt nếu môi trường bị kiểm soát chặt: vật nằm đúng vị trí, ánh sáng ổn định, fixture không đổi, quy trình không đổi. Nó thất bại khi biến số tăng lên.
Khái niệm Software 2.0 xuất hiện ở đây. Thay vì viết hết quy tắc bằng tay, đội ngũ dùng dữ liệu để huấn luyện policy: mô hình quan sát tình huống rồi sinh hành động. Đây là bước chuyển mạnh, nhưng tôi nghĩ nhiều người đang hiểu sai. Software 2.0 không xoá phần mềm truyền thống. Robot vẫn cần lớp điều khiển thời gian thực, giới hạn an toàn, kiểm tra va chạm, quản lý nhiệt, chuẩn giao tiếp sensor và cơ chế dừng khẩn cấp. Model học được không nên tự do quyết định tất cả.
Hãy hình dung VLA như người đưa ra ý định và nhận thức; bộ điều khiển thấp cấp như phản xạ thần kinh. Bạn không muốn một mô hình ngôn ngữ cân nhắc từng mili giây xem đầu gối nên tạo mô-men xoắn bao nhiêu. Nó vừa chậm, vừa sai tầng trách nhiệm.
Phần xử lý này cần chạy trên robot, tức onboard Edge Computing, cho các vòng phản hồi quan trọng. Cloud hữu ích cho huấn luyện, quản lý fleet, cập nhật model và phân tích dữ liệu. Nhưng một robot đang mất thăng bằng không thể đợi một API ở xa trả lời. Độ trễ mạng không phải chi tiết kỹ thuật phụ; nó có thể biến một quyết định đúng thành hành động muộn.
Cách nhìn này cũng khá gần với câu chuyện hạ tầng AI doanh nghiệp. Tôi từng viết về việc AI đi từ cơn sốt model sang nhu cầu kiểm soát hạ tầng và Workflow thực tế trong bài AI Doanh nghiệp 2026. Với robot, áp lực còn nặng hơn: hạ tầng lỗi có thể làm cả một cơ thể vật lý đứng im.
VLA: bộ não nối Vision, Language và Action
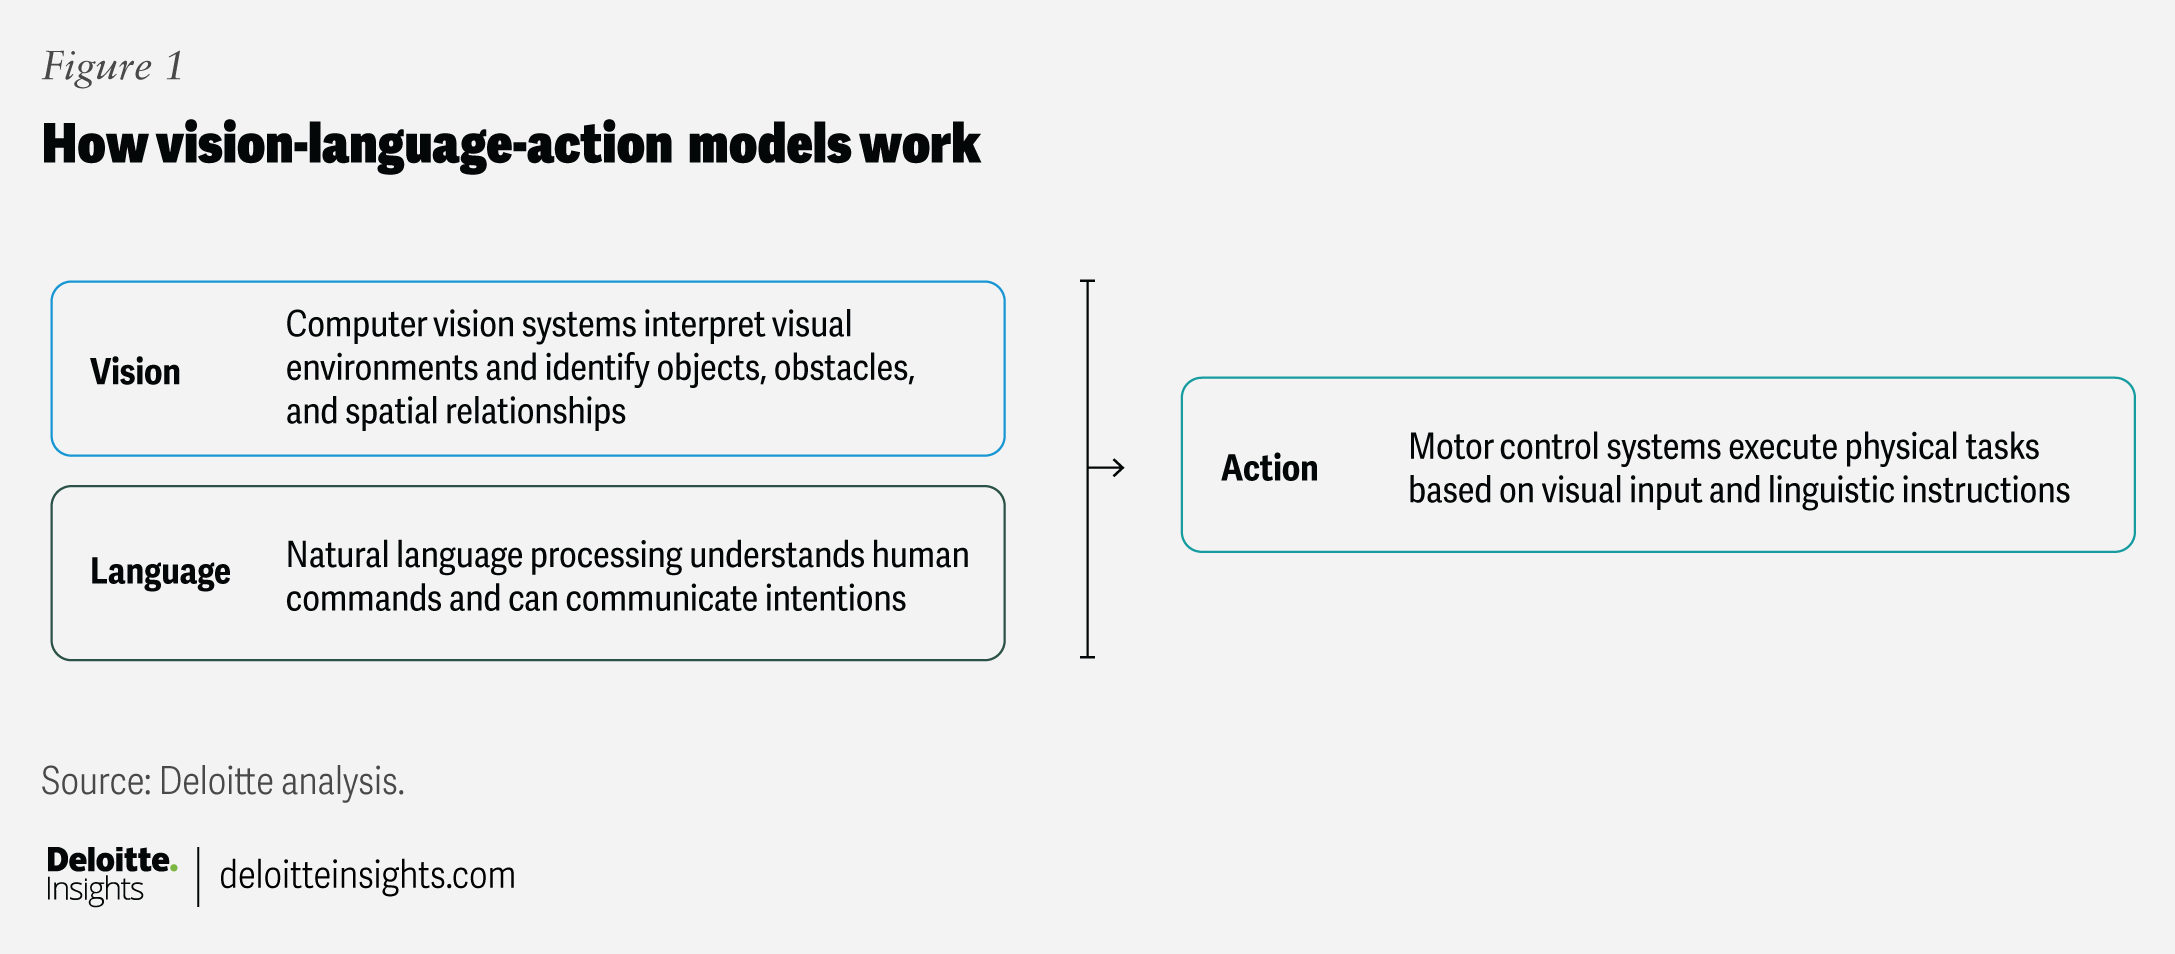
Vision-Language-Action, hay VLA, là hướng mô hình kết hợp ba năng lực: nhìn thế giới qua dữ liệu thị giác, hiểu lệnh ngôn ngữ tự nhiên, rồi tạo ra hành động vật lý. Đây là lý do Humanoid Robot hiện tại trông “thông minh” hơn những hệ robot lập trình cứng trước đó.
VLA không chỉ nhận lệnh “lấy hộp màu xanh”. Nó cần gắn ý nghĩa của “hộp”, “màu xanh”, “lấy”, vị trí của vật thể và trạng thái của bàn tay vào cùng một biểu diễn. Đây là bài toán grounding: đưa ngôn ngữ xuống thế giới vật lý. LLM thuần văn bản có thể mô tả cách nhặt đồ. VLA phải phát lệnh điều khiển trong một tình huống đầy nhiễu.
Các tên đáng chú ý trong dữ liệu nghiên cứu gồm Helix và Helix 02 của Figure AI, Isaac GR00T N1/N1.7 của NVIDIA, cùng pi0 của Physical Intelligence. Dù cách triển khai khác nhau, hướng đi chung rất rõ: dùng model học từ dữ liệu để tăng khả năng tổng quát hoá tác vụ thay vì phải lập trình từng động tác riêng lẻ.
Kiến trúc Helix minh hoạ khá rõ vì sao một “bộ não duy nhất” không đủ. Hệ này chia theo tầng thời gian:
- System 2 là VLM với 7 tỷ tham số, chạy ở 7–9 Hz. Tầng này xử lý suy luận không gian và ngữ nghĩa của ngôn ngữ tự nhiên.
- System 1 có 80 triệu tham số, chạy ở 200 Hz. Nó xử lý visuomotor policy cho 35 bậc tự do của thân trên.
- System 0 có 10 triệu tham số, chạy ở 1.000 Hz hay 1 kHz. Tầng này được huấn luyện bằng RL trên 200.000 môi trường mô phỏng để giữ thăng bằng và điều khiển bước đi hai chân theo thời gian thực.
Phân tầng như vậy rất hợp lý. System 2 trả lời kiểu “vật cần lấy là gì, ở đâu, mục tiêu kế tiếp là gì”. System 1 biến mục tiêu đó thành chuyển động tay-mắt nhanh. System 0 lo cho một việc cực nhàm chán nhưng sống còn: đừng ngã.
Đây cũng là nơi nhiều bản demo dễ đánh lừa người xem. Một robot nói chuyện mượt không đồng nghĩa robot có policy vận động tốt. Một robot bước đẹp không đồng nghĩa nó hiểu instruction. Benchmark cho model ngôn ngữ và benchmark cho robot không thể trộn vào nhau. Nếu cần cách đọc chỉ số với thái độ bớt ngây thơ, bài Benchmark AI là gì? có thể hữu ích. Với robot, chỉ số phải kéo về tỷ lệ hoàn thành tác vụ, độ ổn định qua thời gian, khả năng phục hồi lỗi và mức độ an toàn trong môi trường thật.
Robot không cần “suy nghĩ như người” để có giá trị. Nó cần nhận đúng vật, thực hiện đúng thao tác, biết lúc nào mình không chắc và dừng trước khi gây lỗi.
Tôi lạc quan với VLA, nhưng không tin nó là cây đũa thần. VLA giúp giảm lượng luật viết tay, không làm biến mất sự thiếu hụt dữ liệu chất lượng cao cho thao tác vật lý. Internet có hàng tỷ trang văn bản. Dữ liệu robot về lực chạm, tư thế, thất bại khi gắp vật, độ trượt và phản hồi cơ cấu ít hơn rất nhiều.
Giác quan đa phương thức: robot phải nhìn, chạm và tự biết mình đang ở đâu
Camera là giác quan dễ thấy nhất trên Humanoid Robot, nhưng camera một mình không giải được thao tác tốt. Robot hiện đại kết hợp nhiều sensor vì mỗi loại trả lời một phần khác nhau của thực tại.
Các hệ như Figure 03, Tesla Optimus Gen 2 và Boston Dynamics New Atlas được mô tả với camera góc rộng stereo. Stereo Vision dùng hai góc nhìn để hỗ trợ ước lượng chiều sâu, giúp robot hiểu vật thể gần hay xa hơn. Với thao tác gắp, sai vài centimet đã có thể thành hụt tay. Với bước đi, sai ước lượng bề mặt có thể thành mất thăng bằng.
Palm camera, camera trên lòng bàn tay, là một chi tiết rất hay. Khi robot đưa tay tới gần vật, camera trên đầu có thể bị bàn tay che khuất hoặc không đủ góc nhìn để biết ngón đang chạm chính xác vào đâu. Palm camera cho robot thị giác cận cảnh trong pha quan trọng nhất: tiếp xúc và điều chỉnh. Nó cũng giúp visual proprioception, tức robot dùng quan sát để tự hiệu chỉnh nhận thức về vị trí khớp, bàn tay và vật đang cầm.
Còn tactile sensor giải quyết điều mà camera không thấy được: bề mặt đang chạm với lực bao nhiêu, vật có trượt hay không, tiếp xúc nằm ở đầu ngón hay mép ngón. Dữ liệu nghiên cứu cho biết cảm biến xúc giác đầu ngón có thể phát hiện lực từ 3 gram, tương đương trọng lượng một chiếc kẹp giấy. Độ nhạy này quan trọng nếu robot phải cầm những vật dễ biến dạng hoặc điều chỉnh lực nắm rất nhỏ.
Force-torque sensor đo lực và mô-men xoắn tại các điểm cần thiết. IMU đa trục đo gia tốc và chuyển động quay để robot biết cơ thể đang nghiêng, đang tăng tốc hay đang bị tác động. LiDAR bổ sung thông tin không gian theo cách khác với camera. Không sensor nào “đủ thông minh” một mình. Giá trị xuất hiện khi hệ thống hợp nhất dữ liệu đa phương thức và nhận ra lúc hai nguồn tín hiệu mâu thuẫn.
Ví dụ đơn giản: camera nói chai nước vẫn ở tay, tactile sensor lại báo lực tiếp xúc giảm. Robot tốt không nên tin mù quáng vào một nguồn; nó phải giảm tốc, kiểm tra lại và đổi chiến lược. Đây là thứ khiến robot trông bớt máy móc hơn, nhưng phía sau không phải trực giác. Đó là vòng phản hồi sensor và policy được thiết kế kỹ.
Actuator và cơ khí: nơi phần mềm gặp giới hạn cứng
Nếu VLA là bộ não, actuator là phần cơ thể không thể nói dối. Robot có thể sinh ra lệnh hoàn hảo trên GPU nhưng vẫn thất bại nếu motor không tạo đủ mô-men xoắn, gearbox có độ rơ, ngón tay thiếu độ chính xác hoặc nhiệt tích tụ quá nhanh.
Humanoid Robot dùng động cơ servo không chổi than mật độ mô-men xoắn cao, kết hợp với strain wave harmonic drive, ball screw và các cấu trúc truyền động chính xác. Harmonic drive hữu ích ở những khớp cần điều khiển chuyển động mượt và chặt. Ball screw biến chuyển động quay thành chuyển động tịnh tiến trong các cơ cấu phù hợp. Nghe có vẻ là phần cơ khí “cũ”, nhưng chính nó quyết định robot có thể biến lệnh số thành lực vật lý lặp lại đến đâu.
Degrees of Freedom, hay DoF, là số chuyển động độc lập robot có thể điều khiển. Nhiều DoF giúp cơ thể linh hoạt hơn, nhất là ở vai, cổ tay và bàn tay. Nhưng mỗi DoF mới kéo theo actuator, sensor, dây dẫn, điều khiển, nhiệt và điểm có thể hỏng. Thêm DoF không tự động tốt hơn. Một bàn tay nhiều khớp nhưng khó bảo trì và không đủ lực vẫn là sản phẩm tệ trong nhà máy.
Bàn tay là phần khó nhất vì nó phải làm hai việc ngược nhau: vừa mềm và tinh tế để cầm vật mỏng manh, vừa đủ lực và bền để thao tác lặp lại. Các ngón tay còn cần phối hợp dưới độ trễ rất thấp. Khi một ngón gặp vật sớm hơn dự kiến, các ngón khác phải phản ứng. Đó là lý do video bàn tay robot khéo thường gây ấn tượng mạnh: phía sau nó là sự hội tụ của thiết kế cơ khí, tactile sensing và control.
Nhiệt là một chủ đề ít hấp dẫn trên sân khấu nhưng rất quan trọng ở Production. Motor, bộ điều khiển và tính toán AI đều sinh nhiệt. Nếu không có hệ tản nhiệt độc lập và thiết kế năng lượng hợp lý, hiệu năng robot sẽ giảm hoặc robot buộc phải nghỉ. Doanh nghiệp không mua robot để xem nó làm việc trong vài phút; họ mua khả năng hoàn thành một ca mà không tạo thêm một đội bảo trì.
Ví dụ từ Figure 02 tại nhà máy BMW Spartanburg cho thấy tiêu chuẩn thực tế khắc nghiệt thế nào. Robot đã hoàn thành hơn 90.000 linh kiện kim loại tấm trên 30.000 xe BMW X3, với dung sai 5 mm trong chu kỳ 2 giây. Bước sang 2026, Figure 03 chạy Helix 02 được ghi nhận thực hiện ca làm tự động liên tục hơn 24 giờ không cần con người can thiệp. Những thông tin này đáng chú ý vì chúng nói về lặp lại, dung sai và thời gian vận hành, thay vì chỉ nói robot “có thể” làm gì.
Robot học kỹ năng bằng cách nào?
Robot không tự dưng có dữ liệu phong phú như model ngôn ngữ. Để học một kỹ năng, đội ngũ thường dùng nhiều nguồn dữ liệu: demonstration từ người, teleoperation, mô phỏng vật lý và RL.
Imitation Learning là cách robot học bằng quan sát hoặc bắt chước demonstration. Với teleoperation, con người điều khiển robot thực hiện tác vụ, và hệ thống ghi lại quan sát cùng hành động. Điểm mạnh là dữ liệu gắn trực tiếp với cơ thể robot: camera nào nhìn gì, khớp nào di chuyển ra sao, lực được dùng thế nào. Điểm yếu là thu thập dữ liệu tốn công và thao tác thực tế có thể rất đa dạng.
Sim-to-Real là nỗ lực giải bài toán này bằng mô phỏng. Robot có thể thử nghiệm trong nhiều môi trường vật lý giả lập, thất bại hàng loạt mà không làm hỏng phần cứng. System 0 của Helix được huấn luyện bằng RL trên 200.000 môi trường mô phỏng để học thăng bằng và bước đi. Đây là ví dụ rõ: những kỹ năng cần thử sai cực nhiều sẽ khó học hoàn toàn trên robot thật.
Nhưng mô phỏng không phải thế giới thật. Ma sát thực tế khác mô hình, camera có nhiễu, vật thể móp méo, ánh sáng thay đổi, actuator bị lão hoá. Khoảng cách đó gọi là sim-to-real gap. Một policy thắng tuyệt đối trong simulation có thể cư xử rất vụng trong nhà xưởng. Vì vậy, mô phỏng giúp mở rộng dữ liệu, còn thử nghiệm thực vẫn là nơi phán quyết.
Video góc nhìn thứ nhất của con người có tiềm năng mở rộng hiểu biết về thao tác, vì nó cho model thấy tay người tương tác với đồ vật. Nhưng từ việc nhìn người rót nước đến việc robot tự rót nước còn thiếu nhiều mảnh: hình dạng bàn tay khác, lực khác, sensor khác, kinematics khác. Tôi nghĩ dữ liệu video tốt cho học biểu diễn và ý định tác vụ; nó chưa thay thế dữ liệu robot có phản hồi vật lý.
Bài học ở đây là đừng hỏi “model này thông minh đến đâu?” theo kiểu trừu tượng. Hãy hỏi: model được học từ loại dữ liệu nào, robot có cảm biến nào để đóng vòng phản hồi, và khi môi trường lệch khỏi dữ liệu huấn luyện thì nó xử lý thế nào?
Vì sao nhà máy và logistics sẽ đi trước nhà riêng?
Nhà máy và logistics là điểm vào hợp lý vì tác vụ có thể chia nhỏ, không gian có thể chuẩn hoá một phần, và doanh nghiệp đo được ROI rõ hơn. Một nhiệm vụ như xử lý linh kiện, di chuyển vật, nạp vật liệu hay kiểm tra thao tác có đầu vào, đầu ra và các quy tắc an toàn cụ thể hơn một căn nhà.
Nhà riêng mới là sân khấu khó. Không gian mỗi nhà khác nhau. Đồ vật lộn xộn. Trẻ nhỏ, thú cưng, nước, bậc thềm, đồ dễ vỡ và các tình huống không thể liệt kê trước biến trợ lý gia đình thành bài toán an toàn lẫn tổng quát hoá rất nặng. Tôi không phủ nhận hướng này, nhưng tôi nghiêng về nhận định rằng các robot hữu ích đầu tiên sẽ bị giới hạn trong một số Workflow hẹp, thay vì trở thành người giúp việc biết làm mọi thứ.
Điều này không làm Humanoid Robot kém hấp dẫn. Ngược lại, nó giúp ta định giá đúng công nghệ. Một robot làm tốt một quy trình lặp lại suốt nhiều giờ đã có giá trị thật. Không cần chờ nó biết nấu ăn, dọn nhà và nói chuyện tự nhiên như phim khoa học viễn tưởng.
Những rào cản chưa thể né
Rào cản đầu tiên là năng lượng. Robot hai chân mang theo motor, sensor và máy tính. Mọi thứ đều tiêu thụ điện, sinh nhiệt và tăng khối lượng. Khả năng hoạt động liên tục phụ thuộc vào pin, hiệu suất di chuyển, hiệu suất actuator và chiến lược sạc hoặc thay pin. Đây là một trong các lý do robot có bánh xe vẫn rất cạnh tranh ở nhiều môi trường.
Rào cản thứ hai là an toàn. Một Humanoid Robot là hệ thống vật lý có lực. Nó phải biết giới hạn lực, phát hiện va chạm, dừng an toàn và hành xử dự đoán được khi sensor hoặc model gặp bất thường. “AI giỏi” không đủ để cấp quyền đứng cạnh con người. Hệ thống an toàn cần được thiết kế như lớp độc lập với model sinh hành động.
Rào cản thứ ba là độ tin cậy phần cứng và quản lý fleet. Một robot demo hỏng thì kỹ sư sửa. Hàng trăm robot ở nhiều cơ sở cần theo dõi tình trạng actuator, sensor, pin, nhiệt, version phần mềm và lịch bảo trì. Đây là phần dễ bị bỏ qua vì nó không lên video đẹp. Nhưng theo tôi, công ty thắng cuộc lâu dài có thể không phải công ty làm robot nhảy ấn tượng nhất; họ có thể là công ty khiến robot dễ triển khai, dễ chẩn đoán và ít phá Workflow của khách hàng nhất.
Cũng cần nói thẳng về Agentic AI. Một AI Agent biết lập kế hoạch có thể hữu ích khi robot cần phân rã nhiệm vụ hoặc phối hợp với hệ thống khác. Nhưng khi Agent chạm vào cơ thể vật lý, quyền tự chủ phải đi kèm ranh giới rất rõ. Agent có thể đề xuất kế hoạch. Lớp điều khiển và an toàn phải quyết định hành động nào được phép đi xuống actuator.
Câu hỏi thường gặp
Humanoid Robot khác gì cánh tay robot công nghiệp truyền thống?
Cánh tay robot truyền thống thường tối ưu cho một tác vụ cụ thể trong môi trường đã chuẩn hoá. Humanoid Robot nhắm đến tính linh hoạt cao hơn: có thể di chuyển, dùng công cụ và thao tác trong không gian xây cho con người. Đổi lại, nó phức tạp hơn nhiều về cân bằng, năng lượng, sensor, an toàn và bảo trì. Với một tác vụ cố định, cánh tay robot vẫn có thể là lựa chọn hợp lý hơn.
Mô hình VLA có hoạt động khi mất Internet không?
Các vòng phản hồi quan trọng cho nhận thức và điều khiển cần chạy onboard để tránh phụ thuộc vào độ trễ mạng. Cloud vẫn hữu ích cho huấn luyện, cập nhật model, quản lý fleet và phân tích. Nhưng robot không thể chờ kết nối Internet để giữ thăng bằng hoặc phản ứng khi vật đang trượt khỏi tay.
Vì sao bàn tay robot khó chế tạo?
Bàn tay cần nhiều khớp, actuator chính xác, cơ cấu truyền động bền, tactile sensor và control tốc độ cao. Nó phải cầm vật với lực đủ lớn nhưng không làm hỏng vật, đồng thời điều chỉnh ngay khi tiếp xúc thay đổi. Đây là nơi cơ khí, cảm biến và AI phải phối hợp sát nhất.
Robot hình người có sớm phổ biến trong gia đình không?
Dữ liệu dự báo thị trường cho thấy tiềm năng dài hạn, nhưng triển khai gia đình khó hơn nhà máy và logistics rất nhiều. Môi trường nhà riêng ít chuẩn hoá, nhiều tình huống bất ngờ và yêu cầu an toàn cao. Tôi kỳ vọng ứng dụng công nghiệp có Workflow hẹp sẽ đi trước các trợ lý gia đình đa năng.
Có nên tin các video demo Humanoid Robot?
Nên xem demo như bằng chứng về một năng lực cụ thể, không phải bằng chứng robot đã sẵn sàng cho mọi môi trường. Hãy hỏi thêm về thời gian chạy liên tục, tỷ lệ hoàn thành, điều kiện thử nghiệm, mức can thiệp của con người, dung sai và cách robot phục hồi khi lỗi. Những câu hỏi đó thường nói lên chất lượng sản phẩm hơn một video được quay đẹp.
Humanoid Robot đáng theo dõi vì nó buộc AI bước ra khỏi màn hình và trả giá cho từng lỗi bằng vật lý. VLA tạo ra lớp nhận thức mới. Cảm biến đa phương thức cho robot khả năng kiểm tra thực tại. Actuator biến lệnh thành lực. Simulation và teleoperation cung cấp dữ liệu để cả hệ thống học dần. Nhưng giá trị thương mại sẽ không đến từ việc robot giống người nhất. Nó đến từ việc robot hoàn thành một công việc đủ tốt, đủ lâu, đủ an toàn và đủ rẻ để người vận hành muốn mua thêm chiếc tiếp theo.
Nguồn tham khảo: Deloitte Tech Trends 2026 – Physical AI and Humanoid Robots
Bài viết là góc nhìn cá nhân của tác giả, mang tính tham khảo — không phải tin tức báo chí.
📬 Nhận bài viết mới — miễn phí
Đừng bỏ lỡ bài viết tiếp theo. Đăng ký để nhận trong inbox.

Tác giả
Cường Nguyễn — AI Thực Chiến
Tôi là Cường Nguyễn - Founder của AI Ops Solutions.
Tôi từng là Logistics Operations Manager và đồng sáng lập thương hiệu CATCA - #1 Shopee ngành Pet Care.
10 năm kinh nghiệm Logistics/E-commerce OperationsCo-founder CATCA - #1 Shopee ngành Pet CareMột trong 300+ n8n Verified Creator toàn cầuTư vấn Giải pháp chuyển đổi số bằng AI cho 3 SMEs/quý


